14 ноября 2026 года The Decoder сообщил о выпуске Runway модели Praxis-1 для управления роботами. Компания опубликовала веса и исходный код под лицензией Apache 2.0. Разработчики могут изучать и адаптировать их, но для новых роботизированных платформ, согласно публикации, требуется дополнительное обучение на специализированных данных.
Как Praxis-1 управляет роботом
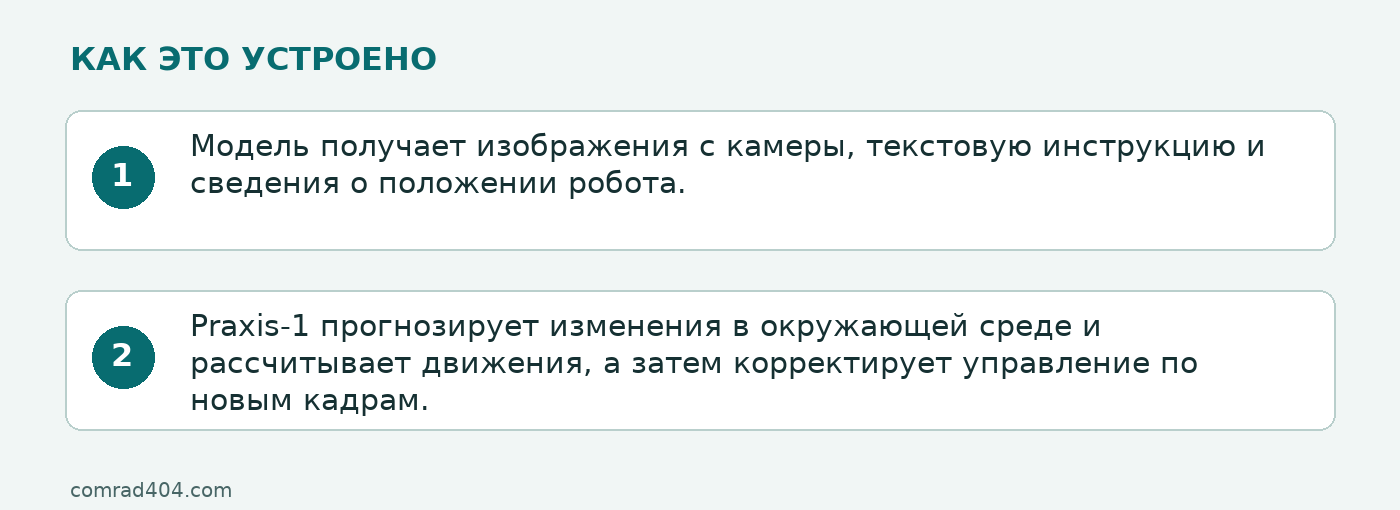
Модель получает изображения с камеры, текстовую инструкцию и сведения о положении робота. По описанию The Decoder, Praxis-1 прогнозирует изменения в окружающей среде и рассчитывает движения, а затем корректирует управление по новым кадрам. Runway построила её на основе видео-модели, дообученной на видео человеческих действий и роботоданных. The Decoder: описание Praxis-1 и её выпуска.
Для новых роботов нужны данные
Открытые веса не отменяют адаптацию под конкретное оборудование. По данным The Decoder, для руки Franka Runway использовала около 277 часов записей из набора DROID, а для двуручного робота — от 1 400 до 2 600 часов обучающих материалов. Пока неясно, сокращает ли предварительное обучение на обычных видео общий объём необходимых роботоданных по сравнению с моделями без такого этапа.
В RoboLab-120 Praxis-1 показала 46,2%
В симуляционном бенчмарке RoboLab-120 заявленный показатель успешности Praxis-1 составил 46,2%; FLUX 3 Action показала 42,9% в тех же условиях. The Decoder сообщает, что Praxis-1 заняла первое место среди World Action Models и пятое в общем рейтинге — впереди неё были два ИИ-агента и две робототехнические модели другой архитектуры. Все тесты проводила сама Runway, и результаты пока не подтверждены независимой проверкой.
Испытания на руке Franka и перенос на другую платформу
В испытании на реальной руке Franka сравнивали десять задач, выполняя по десять попыток на каждую. По данным Runway, Praxis-1 успешно выполнила 88 из 100 попыток, а FLUX 3 Action — 80 из 100. Это результаты конкретного набора задач и попыток.
Для проверки переноса на ранее не встречавшуюся мобильную платформу Runway дообучила модель примерно на 95 часах роботоданных. В симуляции средняя успешность составила 80%; исходная RT-1 показала 52,4% на том же бенчмарке, сообщает The Decoder. Эти показатели также получены в тестах Runway.
Требования к GPU и ограничения
По данным The Decoder, стандартной версии требуется GPU с 80 ГБ памяти. Runway оценивает, что сжатая версия сможет работать на RTX 5090 с 32 ГБ VRAM, однако её фактическое пиковое потребление памяти ещё не измерено. Runway также описывает путаницу модели между похожими объектами и трудности с расплывчатыми инструкциями; длинные задачи нужно разбивать на отдельные шаги, поскольку Praxis-1 пока ненадёжно планирует сложные последовательности самостоятельно. Результаты испытаний и требования к памяти не подтверждают готовность модели к серийному автономному управлению роботами.