Генеративные планировщики движений обычно решают задачу в два этапа: сначала строят траекторию по данным обучения, затем пытаются исправить её локальной оптимизацией. Авторы препринта Masked Generative Motion Planning (MGMP) предлагают расширить роль модели: использовать её не только для первоначальной генерации, но и для структурной перестройки уже найденного маршрута.
Работа опубликована на arXiv 9 октября 2026 года под идентификатором 2610.10646. В ней описан Geometry-Guided Token Search (GGTS) — механизм, который учитывает геометрию сцены при выборе участков траектории для редактирования и вариантов, которые стоит проверить.
По заявлению авторов, MGMP показал 96% успешных прохождений в тесте Ring Maze и 82% успешных восстановлений маршрута в сценарии Controlled Route Invalidation on Kuka. Эти результаты относятся к экспериментам самой исследовательской группы и пока не подтверждены независимым сравнением.
Почему локальной коррекции бывает недостаточно
После появления препятствия траекторию можно попытаться немного сдвинуть или сгладить. Такой подход подходит, когда маршрут в целом остаётся пригодным, а проблема ограничивается небольшим участком. Но если препятствие перекрывает выбранный проход, локальная оптимизация может не найти путь через другой коридор или вокруг объекта.
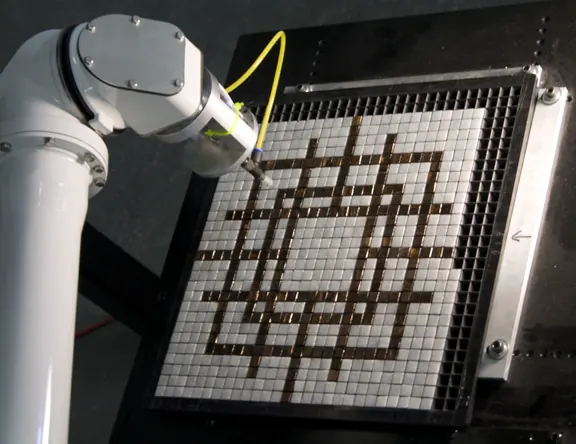
MGMP рассматривает траекторию как дискретную последовательность токенов. Маскированный генеративный трансформер способен предлагать несколько вариантов такой последовательности параллельно. Это отличается от сценария, в котором каждый элемент пути последовательно уточняется вокруг уже найденного решения.
Задача GGTS — связать варианты, предложенные моделью, с геометрией конкретной сцены. По описанию авторов, механизм определяет, какие части маршрута сильнее связаны с возникшим ограничением, и направляет поиск к ним. Затем система проверяет альтернативы, поддержанные выученным распределением возможных движений.
Иными словами, метод пытается заменить вопрос «как немного деформировать этот участок?» на более широкий: «какой другой вариант маршрута соответствует сцене и остаётся правдоподобным для модели?». Это может быть полезно в задачах, где ремонт требует смены обхода, а не перемещения нескольких точек.
Какие результаты заявлены в препринте
В тесте Ring Maze MGMP достиг 96% успешных прохождений. В Controlled Route Invalidation on Kuka исходный маршрут намеренно делают недоступным, после чего система должна восстановить движение. Для этого сценария авторы сообщают о 82% успешных ремонтов.
Исследователи также указывают преимущество над наиболее сильными внешними базовыми методами: 23 процентных пункта в одном тесте и 25 — в другом. В доступном описании новости не приведены все детали протокола, включая точное число запусков, конфигурации сравниваемых методов и разброс результатов. Поэтому эти значения следует воспринимать как заявленные показатели конкретных экспериментов, а не как универсальный рейтинг планировщиков.
Авторы сообщают о дополнительных проверках на ранее не встречавшихся планировщику планировках, при добавлении препятствий и на незнакомых геометриях. В работе также упоминаются задачи для одной и двух роботизированных рук и эксперименты с реальным роботом Baxter. Однако сам факт перечисления таких сценариев не показывает, насколько устойчив метод к шуму сенсоров, ошибкам геометрической карты или ограничениям по времени.
Что меняется для разработчиков робототехники
Главное отличие MGMP — попытка использовать обученную генеративную модель на этапе ремонта. В традиционной схеме модель может хорошо предлагать первоначальный путь, но после изменения сцены дальнейшая работа часто переходит к локальному непрерывному оптимизатору. MGMP сохраняет в процессе ремонта информацию о возможных структурах движения, которую модель получила во время обучения.
Такой дизайн потенциально полезен для манипуляторов, работающих в меняющейся среде. Если объект переместили или проход оказался закрыт, планировщику может потребоваться полностью изменить маршрут. Дискретный поиск альтернатив способен рассматривать несколько структур движения, тогда как локальная коррекция рискует остаться в окрестности исходного неудачного решения.
При этом из препринта нельзя автоматически сделать вывод, что MGMP быстрее или дешевле существующих методов. Для практического внедрения важны задержка до получения нового маршрута, число проверенных кандидатов, вычислительная нагрузка и частота столкновений. Не менее существенно, как система ведёт себя при неполной или неточной информации о сцене.
Показатели успешности также не равны безопасности. Даже если планировщик находит допустимый маршрут в тестовой среде, промышленное применение потребует проверки ограничений скорости, точности исполнения, остановки при неожиданном объекте и повторяемости результата.
Что проверить перед повторением эксперимента
Исследователю, который рассматривает MGMP для собственного сценария, стоит начать с трёх проверок. Во-первых, нужно уточнить, как авторы кодируют траекторию в токены и какие варианты считаются допустимыми. От этого зависит, способен ли метод описывать нужные движения или его пространство решений ограничено обучающими данными.
Во-вторых, важно сопоставить базовые методы при одинаковом бюджете вычислений. Преимущество в процентных пунктах может измениться, если один алгоритм получает больше времени на поиск или проверяет больше кандидатов.
В-третьих, следует отдельно измерить время ремонта после изменения сцены. Для робота, работающего рядом с человеком или с подвижными объектами, высокая доля успешных решений без приемлемой задержки не решает задачу эксплуатации.
Оригинал работы доступен в записи arXiv: https://arxiv.org/abs/2610.10646. Для чтения полного текста используется PDF-версия препринта: https://arxiv.org/pdf/2610.10646. Машиночитаемая запись публикации находится в API arXiv: https://export.arxiv.org/api/query?id_list=2610.10646. Эти материалы описывают одну исследовательскую работу; независимой оценки MGMP в доступном сигнале нет.