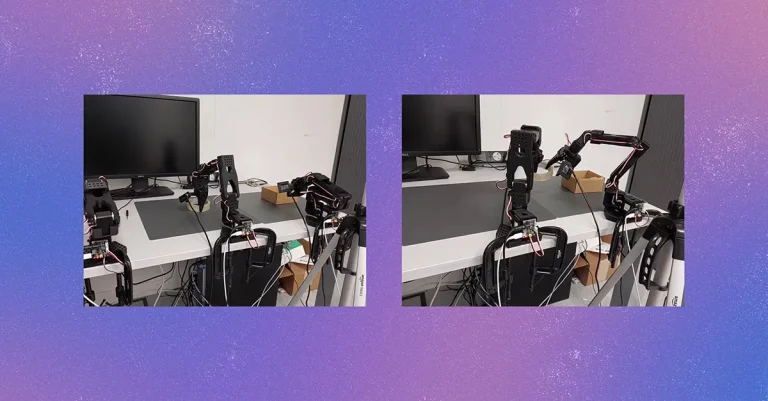
Исследователи представили SocialVLA — локальный модуль социального восприятия для роботов, работающих на основе vision-language-action-моделей, или VLA-моделей. Такие системы связывают визуальное восприятие, естественный язык и действия робота, но не всегда способны самостоятельно понять, что выполнение задачи пошло не по плану.
Идея SocialVLA заключается в использовании реакции наблюдателя как дополнительного сигнала безопасности. Если человек вскрикивает, резко меняет выражение лица или говорит «стоп», система должна распознать это событие, временно приостановить управление роботом и, при необходимости, принять дальнейшую инструкцию.
Работа опубликована 5 октября 2026 года как препринт arXiv:2610.02360. Это означает, что заявленные результаты представлены авторами, но сами по себе ещё не подтверждают независимую проверку метода или его готовность к промышленному применению.
Как SocialVLA принимает решение об остановке
Система объединяет несколько каналов восприятия. Первый анализирует паралингвистические признаки в аудио: например, внезапный возглас, изменение интонации или звук, который может указывать на неожиданное поведение робота. Второй оценивает визуальную реакцию человека. Третий распознаёт явные команды остановки.
Отдельный компонент определяет, относится ли реакция именно к роботу. Это необходимо, чтобы не останавливать манипуляцию из-за разговора между людьми, постороннего шума или эмоциональной реакции на событие, не связанное с текущей задачей.
SocialVLA использует асинхронное объединение сигналов: срабатывает первый достаточно уверенный канал, а не только комбинация всех признаков после завершения анализа. В описании исследования это названо механизмом first-event fusion. Одновременно отдельный речевой канал сохраняет словесные указания человека. Они могут использоваться не только для остановки, но и для продолжения, перезапуска или изменения инструкции.
Такой подход отделяет аварийную остановку от обычного диалога с оператором. Короткая команда «стоп» должна быстро перевести робота в режим ожидания, тогда как более подробная фраза может задать следующий шаг.
Испытания провели на физическом роботе
Авторы проверили метод на роботе Unitree G1, выполнявшем задачи по манипуляции. В эксперименте участвовали 15 человек. Разметка включала 238 эпизодов, в которых требовалось вмешательство, и 1,038 часа поведения без необходимости остановки.
В режиме замороженного офлайн-воспроизведения система обнаружила 54,6% эпизодов, требовавших вмешательства, при точности 69,5%. При использовании необработанного объединения аудио- и видеосигналов полнота выросла до 64,3%.
Одной из проблем стали ложные остановки: робот реагировал на события, которые не были связаны с его действиями. После добавления оценки релевантности число таких эпизодов снизилось со 100 до 57. Точность при этом выросла с 60,5 до 69,8%.
Отдельный тест провели на 16-м участнике, который не входил в исходную группу. В этом перспективном испытании замороженная версия системы показала полноту 59,5% и точность 91,7%. Разница между офлайн-оценкой и тестом на новом участнике показывает, что результаты зависят от сценария, набора реакций и выбранного порога срабатывания.
Задержка остаётся критическим ограничением
По данным авторов, медианная задержка между обнаружением сигнала и его объединением составила 47,9 миллисекунды. От передачи команды от шлюза VLA до физической остановки робота прошло 336 миллисекунд. От момента начала реакции человека до фактической остановки в среднем проходила 1,021 секунды.
Для бытовой демонстрации такая задержка может быть приемлемой, но она не гарантирует предотвращение опасного контакта. За секунду робот способен переместить захват, изменить положение предмета или завершить часть движения. Поэтому SocialVLA следует рассматривать как дополнительный канал вмешательства, а не как замену аппаратным ограничителям, контролю усилия и аварийной кнопке.
Важна и сама формулировка результатов: система обнаруживает не любую ошибку робота, а реакцию человека на потенциально нежелательное поведение. Если наблюдатель не заметил проблему, не успел отреагировать или находится вне зоны работы микрофонов и камер, этот механизм может не сработать.
Что можно заключить по опубликованным данным
Главный результат работы — не новая VLA-модель, а прослойка между человеком и уже существующей системой управления. SocialVLA заявлена как независимая от конкретной политики: её можно подключать к различным VLA-системам через сигнал удержания и отдельный речевой канал.
Для разработчиков робототехники это интересный вариант построения человекоцентричной защиты. Пользователю не обязательно заранее формулировать специальную команду: в некоторых случаях достаточно естественной реакции, которую система распознает как признак проблемы. Одновременно высокая цена ошибки требует осторожной настройки. Слишком чувствительный детектор будет часто прерывать нормальную работу, а слишком строгий — пропускать опасные ситуации.
Практическая проверка для подобных систем должна включать не только полноту и точность, но и время от начала движения до остановки, число ложных срабатываний в шумной обстановке, устойчивость к разным голосам и лицам, а также поведение после остановки. В представленном препринте есть тест на новом участнике, однако по доступному описанию нельзя сделать вывод о работе SocialVLA в других помещениях, при большем числе людей или на иных роботах.
Оригинал исследования доступен на странице arXiv: https://arxiv.org/abs/2610.02360. Версия статьи в формате PDF: https://arxiv.org/pdf/2610.02360. Метаданные препринта опубликованы через интерфейс arXiv: https://export.arxiv.org/api/query?id_list=2610.02360.