Исследователи Nuo Chen и Ya-Jun Pan опубликовали на arXiv 22 октября 2026 года работу о распознавании двух режимов физического взаимодействия человека с роботом. В версии препринта v1 от 20 октября авторы сообщают: после добавления в модель зависящих от силы параметров контроллера показатель распознавания пассивного режима вырос с 90,1% до 99,1%, а активного — с 79,8% до 97,1%. Для читателя это означает не готовую функцию серийного робота, а предложенный способ точнее выбирать между разными целями управления.
Алгоритм различает ведение робота и следование за человеком
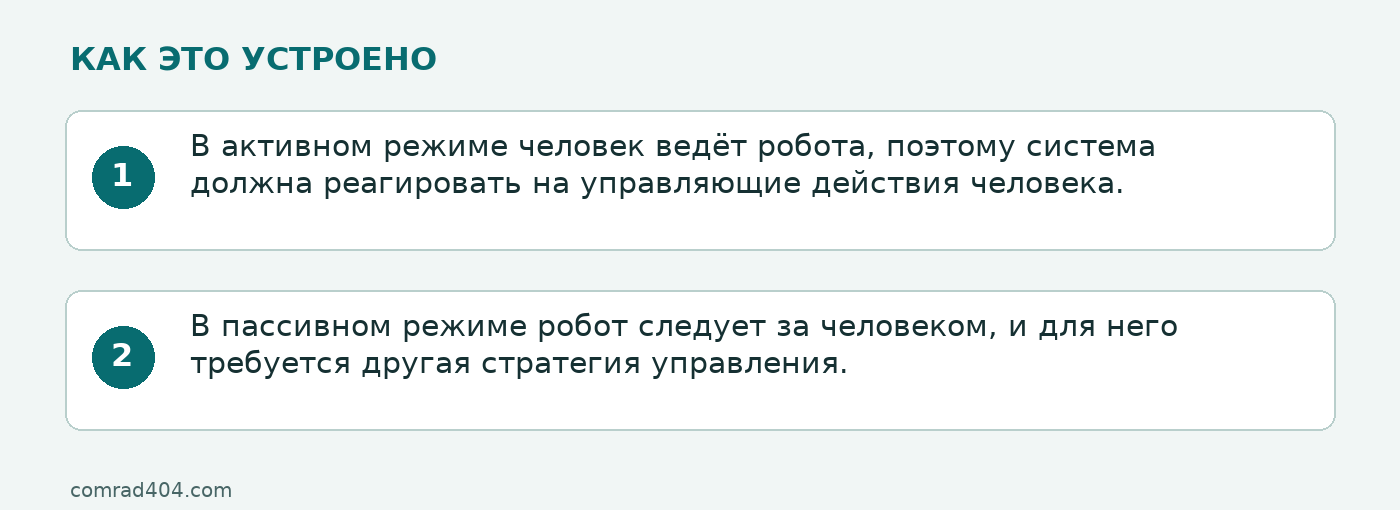
Работа рассматривает два сценария. В активном режиме человек ведёт робота, поэтому система должна реагировать на управляющие действия человека. В пассивном режиме робот следует за человеком, и для него требуется другая стратегия управления. Авторы описывают этот подход в препринте на arXiv.
Метаобучение заменяет вручную заданные пороги
Для распознавания намерения авторы предлагают нейросеть, обученную методом метаобучения. В отличие от подходов с заранее заданными порогами переключения, она должна учитывать параметры, связанные с силами взаимодействия. По данным авторов исследования, добавление этих параметров повысило распознавание пассивного режима с 90,1% до 99,1%, а активного — с 79,8% до 97,1%. Проценты относятся к показателям распознавания соответствующих режимов в экспериментах работы, а не к независимому тесту редакции.
Контроллер адаптируется к меняющимся силам
Второй компонент подхода — адаптивный контроллер. Авторы описывают его как систему, которая компенсирует возмущения со стороны человека и подстраивается онлайн к меняющимся силам взаимодействия. Отдельный алгоритм метаобучения на нескольких траекториях совместно формирует представление среды и параметры, зависящие от силы, чтобы учитывать неучтённую динамику.
Что именно показывают результаты
Приведённые значения показывают результаты оценки, выполненной авторами предложенного метода. В доступном материале нет независимой проверки этих показателей, подтверждения работы в коммерческих роботах или данных массовой эксплуатации. Поэтому исследование отвечает на вопрос о принципиальной схеме распознавания и её результатах в описанных авторами экспериментах, но не устанавливает надёжность метода для любых роботов, пользователей и условий физического контакта.