Версия v1 обзора Jingyi Xiang, Yixuan Wang и Wenzhen Yuan о тактильной манипуляции роботов датирована 21 октября 2026 года; страница arXiv указывает публикацию 23 октября. Авторы сопоставляют механику-ориентированные методы с подходами, которые обучают представления и политики на данных. Это обзор развития области, а не сообщение о новом роботе или экспериментальном результате. Статья на arXiv.
От механики контакта к обучению на данных
В механика-ориентированных исследованиях тактильные измерения связывают с описанием физического взаимодействия и действиями при манипуляции. В обзоре среди примеров названы обнаружение проскальзывания для надёжного захвата, направление вставки и сборки по силовой обратной связи и измерение локальной геометрии для выравнивания контакта.
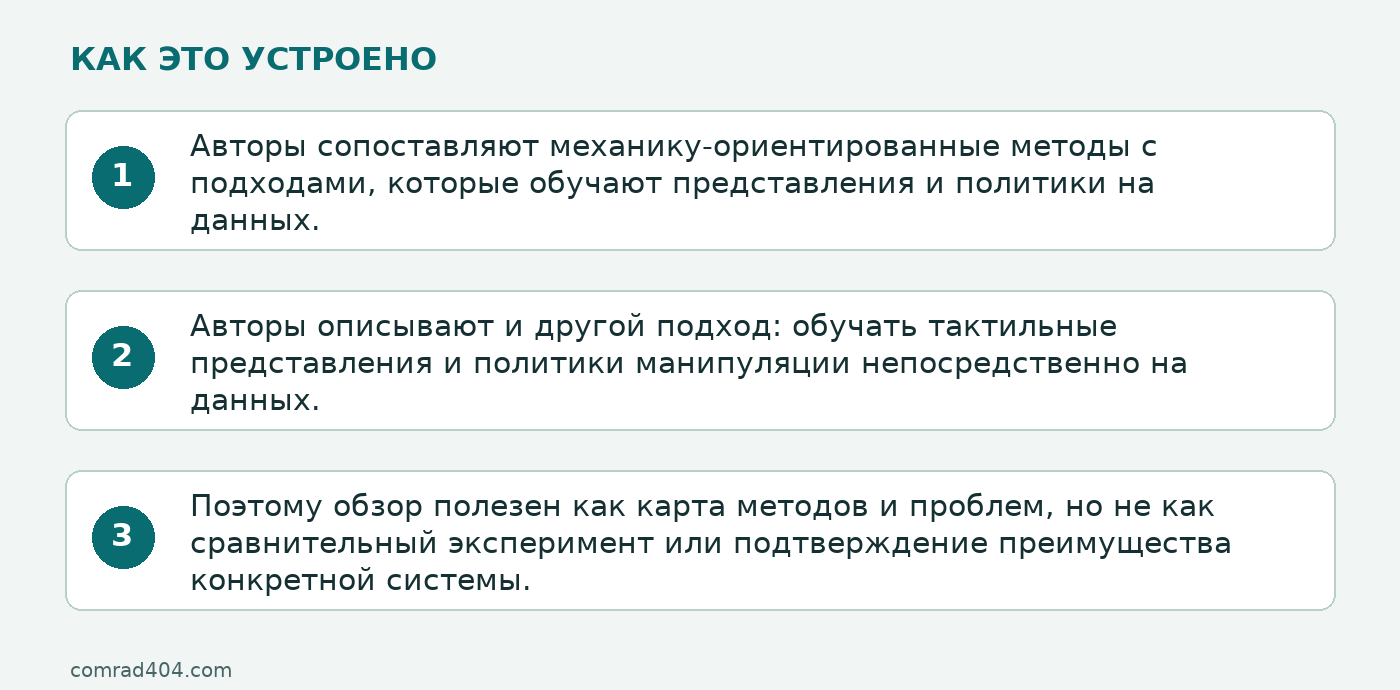
Авторы описывают и другой подход: обучать тактильные представления и политики манипуляции непосредственно на данных. В обзоре эти перспективы представлены как дополняющие друг друга направления развития, а не как уже готовая единая архитектура.
Какие методы рассматривает обзор
Среди современных методов, основанных на данных, авторы рассматривают обучение с имитацией, обучение с подкреплением, vision-language-action-модели и предиктивные модели. В первом случае обучение опирается на демонстрации, во втором — на взаимодействие и сигнал вознаграждения. VLA-модели связывают зрительную и языковую информацию с действиями; предиктивные модели используют прогнозирование тактильной динамики для управления или как дополнительную цель обучения.
Такой перечень помогает увидеть, какие семейства методов авторы включают в общую карту тактильной манипуляции. Он сам по себе не показывает, что один подход лучше другого или что все они уже работают в одной системе.
Открытые инженерные задачи
В заключительных разделах авторы выделяют неоднородность тактильных сенсоров и переносимость между ними, создание более лёгких систем тактильного восприятия и вопрос о том, как оценивать тактильную манипуляцию. Различия между сенсорами усложняют перенос решений, а неодинаковые способы оценки затрудняют сопоставление результатов. Поэтому обзор полезен как карта методов и проблем, но не как сравнительный эксперимент или подтверждение преимущества конкретной системы.