

В системе информативного планирования маршрута оценка карты влияет на то, куда аппарат отправится за следующим измерением. Поэтому недостаточно проверить реконструкцию только на заранее заданных точках: нужно оценивать весь цикл, в котором модель выдаёт карту и неопределённость, планировщик выбирает места отбора, а новые наблюдения обновляют модель. Ниже — план проектирования такой проверки на основе метода авторов исследования; это не инструкция по развёртыванию на реальных судах.
Разделите модель поля и планировщик
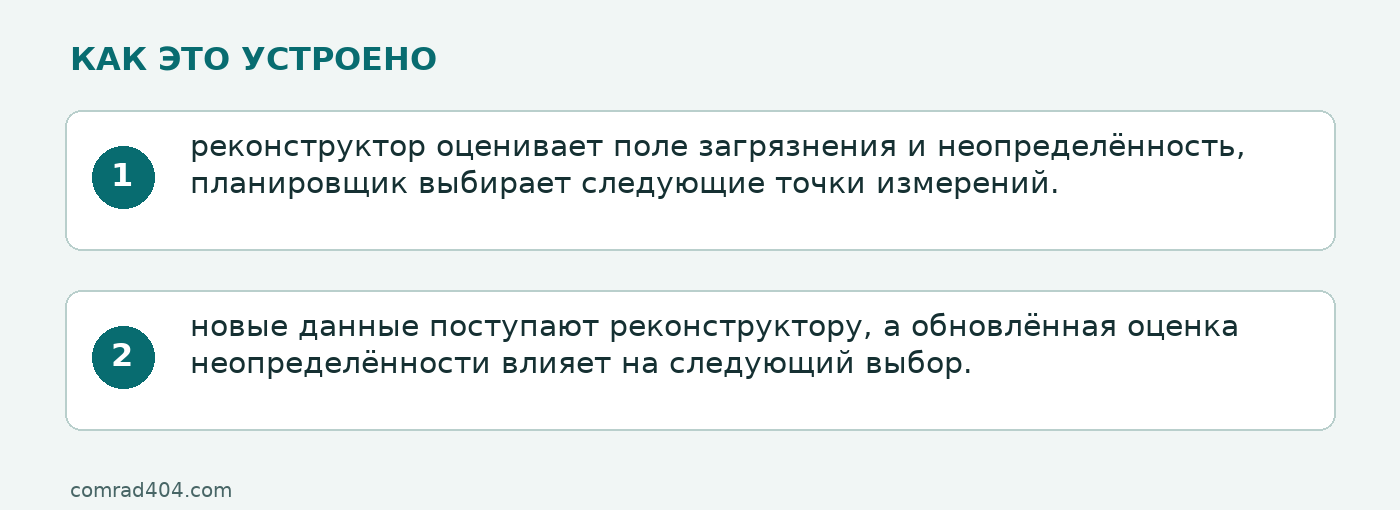
Задайте две связанные части: реконструктор оценивает поле загрязнения и неопределённость, планировщик выбирает следующие точки измерений. После отбора новые данные поступают реконструктору, а обновлённая оценка неопределённости влияет на следующий выбор. В статье этот механизм рассматривается как замкнутый цикл информативного планирования.
Перед сравнением зафиксируйте условия эксперимента: эталонное поле, область карты, единицы, начальные наблюдения, правила обновления и общий лимит измерений. Это необходимые настройки сопоставимого испытания, а не параметры, которые можно достоверно восстановить из доступного описания статьи. Запишите фактические значения вашей реализации и применяйте их одинаково ко всем вариантам.
Определите, что именно измерять
Оценивайте три свойства отдельно: точность реконструкции поля, полезность карты неопределённости и вычислительные затраты. Авторы подчёркивают, что планировщик действует на основании неопределённости, поэтому одной точности карты недостаточно. Измеряйте задержку при одинаковом оборудовании и размере входа: время, полученное в иных условиях, нельзя напрямую сопоставлять.
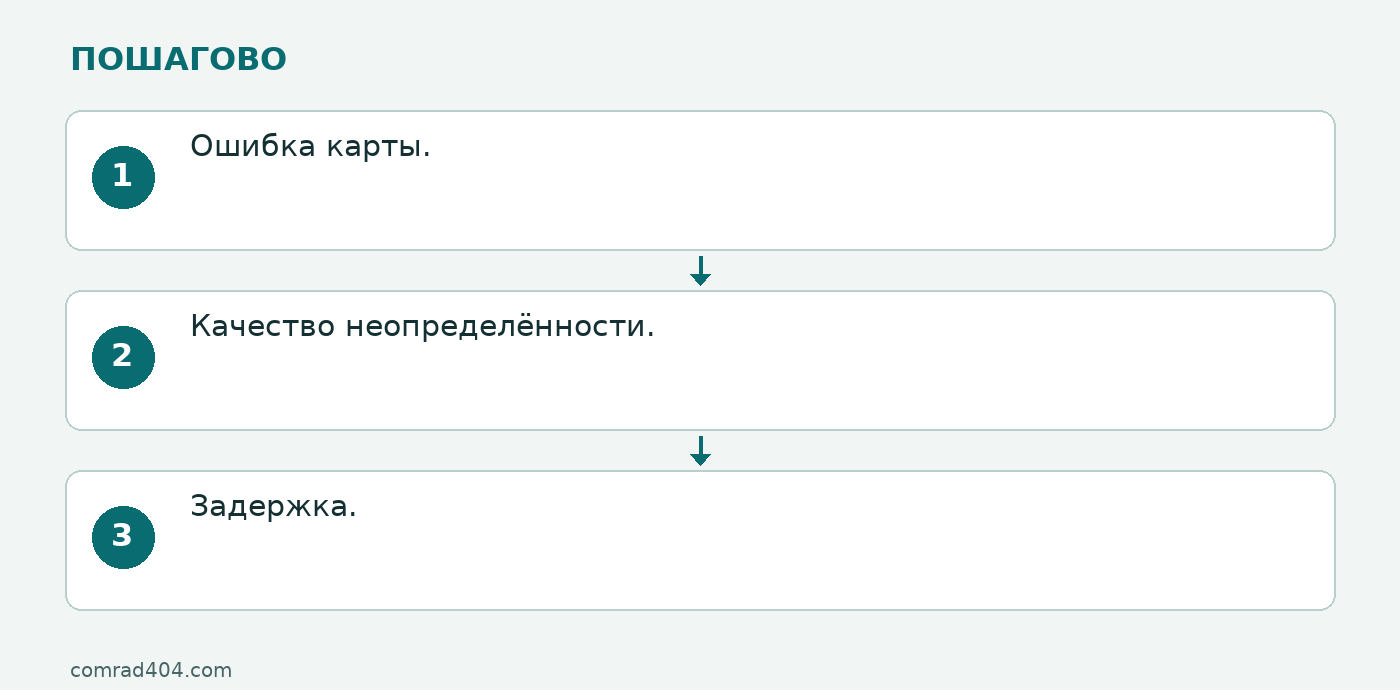
- Ошибка карты. Выберите метрику сравнения реконструкции с эталонным полем. Если оцениваете также границу загрязнённой области, отдельно задайте метрику перекрытия, например IoU. Не объединяйте два показателя в одну оценку.
- Качество неопределённости. Сопоставьте предсказанную неопределённость с ошибкой реконструкции в тех же точках и шагах цикла. Уточните метрику калибровки в используемой реализации: статья в доступном описании не задаёт всех деталей её расчёта.
- Задержка. Замерьте время обновления модели при фиксированных оборудовании, размере входа и определении шага. Укажите эти условия рядом с числом.
Ожидаемый результат этого этапа — отдельные оценки ошибки, неопределённости и времени вычислений. Если один из показателей отсутствует, не подменяйте его другим: точная карта сама по себе не доказывает, что неопределённость подсказывает планировщику удачные места для измерений.
Проведите испытание в замкнутом цикле
Планировщик формирует наблюдения, которые поступают модели. Следовательно, проверка на независимой заранее подготовленной выборке не показывает полностью, как система будет работать на данных, выбранных её собственной стратегией. Для испытания зафиксируйте один симулятор, одинаковые начальные условия и общий критерий остановки.
- Установите эталонное поле и начальные наблюдения; повторите одинаковые условия для каждого сравниваемого варианта.
- Постройте по начальным данным карту поля и карту неопределённости.
- Передайте обе карты планировщику и получите следующие точки отбора.
- Запросите измерения в этих точках у симулятора и добавьте их к данным модели.
- Обновите карты и повторяйте выбор точек, отбор и обновление до общего лимита измерений или заранее заданного условия остановки.
- После остановки сравните карту с эталоном, отдельно оцените неопределённость и зафиксируйте вычислительную задержку.
Такой порядок позволяет оценить именно взаимодействие модели и планировщика. Если разные варианты получили неодинаковые начальные данные или остановились при разных бюджетах, результаты нельзя считать прямым сравнением: выровняйте условия и проведите сравнение заново.
Меняйте модели и планировщики по отдельности
В статье авторы сравнивают Evidential Deep Learning (EDL), Monte Carlo Dropout и Deep Ensembles с гауссовским процессом, сочетая модели с пятью планировщиками в замкнутом цикле на физических симуляциях разливов. Чтобы отделить вклад компонентов, сначала меняйте модель при фиксированном планировщике, затем планировщик при фиксированной модели. Сохраняйте одинаковыми симуляцию, начальные наблюдения и лимит измерений.
Авторы сообщают, что на 60 картах выбор модели объяснял 80% дисперсии итоговой ошибки реконструкции, а выбор планировщика — 1% среди глубоких моделей. В их сравнении EDL показала наименьшую ошибку и наибольший IoU при каждом планировщике; авторы также называют её наиболее хорошо откалиброванной и указывают задержку 3,9 мс на шаг. Это результаты авторской оценки физических симуляций, а не независимого тестирования. Доля объяснённой дисперсии не означает долю точности или вероятность успеха.
Сведите результаты в таблицу для каждого сочетания модели и планировщика: ошибка, выбранная метрика перекрытия, оценка калибровки и задержка с условиями замера. В доступных материалах нет независимых тестов, подтверждающих авторские сравнения. Поэтому показатели статьи полезны как исходные результаты конкретного эксперимента, но не гарантируют того же порядка на другом наборе данных или оборудовании.
Сравните варианты при одинаковом бюджете
Общее число наблюдений — обязательное условие честного сравнения: увеличение бюджета может улучшить реконструкцию независимо от качества модели. Заранее установите одинаковый лимит и укажите, относится ли он к одному аппарату или ко всему флоту. Не смешивайте число точек на аппарат с общим числом измерений.
Авторы сообщают, что в их эксперименте EDL при 50 ячейках на аппарат реконструировала разлив лучше, чем MC Dropout и Deep Ensembles при 150. Это результат авторского сравнения, а не универсальное соотношение качества и стоимости. В собственной оценке сначала сравните все модели при равном бюджете; отдельное сопоставление с разными бюджетами имеет смысл приводить только как дополнительный результат с явным указанием лимитов.
Разберите ошибки и границы вывода
- Оценена только карта на фиксированных точках. Запустите цикл, в котором планировщик выбирает точки по текущей неопределённости, а модель обновляется по полученным измерениям.
- Модели получили разное число измерений. Сведите результаты к общему лимиту и пересчитайте метрики; сравнение при неодинаковых бюджетах показывайте отдельно.
- Ошибка карты принята за качество неопределённости. Рассчитайте и представьте эти показатели раздельно: малая ошибка не показывает, насколько неопределённость помогает выбирать следующие точки.
- Задержка приведена без условий. Укажите оборудование, размер входа и определение шага; не сравнивайте напрямую с 3,9 мс из статьи, если условия различаются.
Описанная методика помогает спроектировать проверку взаимодействия реконструктора и планировщика в симуляции. Авторы сообщают об экспериментах на физических симуляциях разливов нефти; эти результаты сами по себе не подтверждают безопасность или эффективность работы флота в реальной среде. Для перехода к реальным аппаратам потребуются отдельные испытания навигации, связи и измерений, а также оценка последствий ошибок. Статья авторов на arXiv.



