В препринте, опубликованном на arXiv 20 ноября 2026 года, исследователи представили ROAM — систему автономной навигации шагающего робота, которая связывает анализ окружающей сцены с обученными контроллерами движения. Авторы сообщают о километровых походах с минимальным вмешательством и испытаниях в альпийской и городской среде. Это исследовательская система, а не серийный продукт. Описание ROAM и результаты авторов на arXiv.
Как ROAM связывает сцену и движение
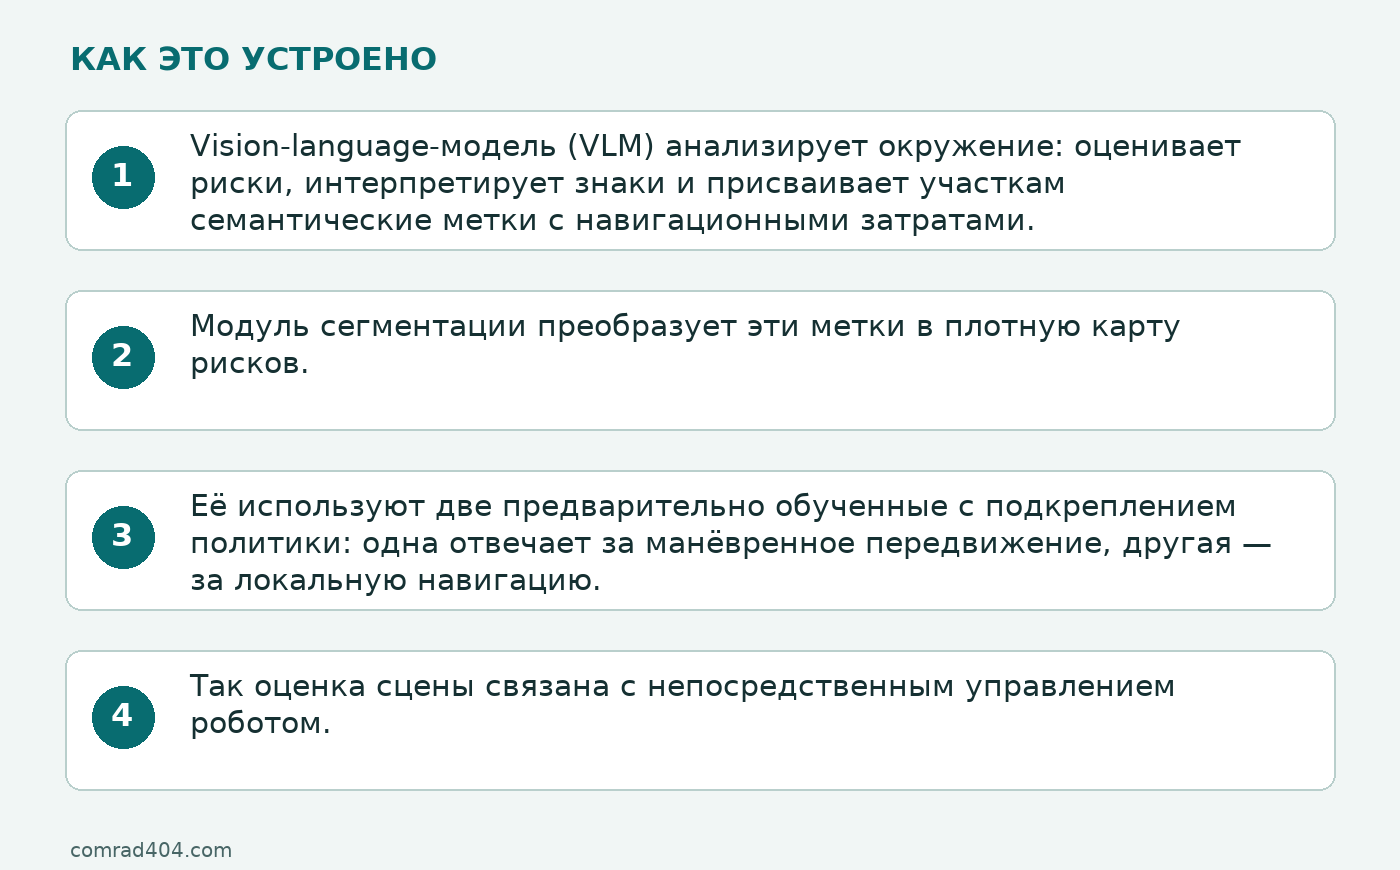
Vision-language-модель (VLM) анализирует окружение: оценивает риски, интерпретирует знаки и присваивает участкам семантические метки с навигационными затратами. Модуль сегментации преобразует эти метки в плотную карту рисков. Её используют две предварительно обученные с подкреплением политики: одна отвечает за манёвренное передвижение, другая — за локальную навигацию. Так оценка сцены связана с непосредственным управлением роботом.
Как система оценивает маршрут
По описанию авторов, VLM помогает определить, какие элементы среды важны для навигации: например, распознать знак или оценить потенциально опасный участок. Семантические метки получают навигационные затраты, а карта рисков передаёт эту оценку контроллерам. Языковая модель не управляет каждым шагом: физическое движение и локальное планирование выполняют отдельные политики, обученные в симуляции.
Что авторы сообщают об испытаниях
В аннотации препринта авторы описывают автономную навигацию в сложных реальных условиях и километровые походы с минимальным вмешательством. Среди заявленных возможностей — интерпретация знаков для обхода опасностей и оценка окружающей поверхности, чтобы находить безопасные места для постановки ног. Это результаты конкретной системы, описанные её разработчиками, а не свидетельство возможностей всех шагающих роботов.
Исследовательская демонстрация и её пределы
Авторы отмечают, что надёжность VLM и её пространственное рассуждение остаются проблемами. Препринт описывает испытания конкретной робототехнической системы; независимых оценок и подтверждения промышленной готовности в нём нет. Поэтому результаты показывают один способ связать семантическую оценку среды с обученным управлением, но сами по себе не устанавливают надёжность подхода для любых роботов, маршрутов и условий.